
admin@nuarsl.com +34 641259921
admin@nuarsl.com +34 641259921
NUAR es una startup de Robótica Urbana que desarrolla sistemas autónomos para llevar la automatización más allá de las fábricas.
Estamos construyendo nuestro primer MVP para aplicaciones en hostelería, retail y servicios urbanos.
Llevamos los robots más allá de la fábrica.
Desarrollamos sistemas robóticos pensados para operar en entornos donde conviven personas, productos y máquinas.
Nuestro objetivo es llevar la automatización a actividades cotidianas que hasta ahora han sido difíciles de robotizar.
Construimos, probamos y aprendemos.
Actualmente desarrollamos nuestro primer MVP: una plataforma robótica capaz de identificar, manipular y dispensar diferentes productos de forma autónoma.
La hostelería es nuestro primer entorno de validación, con aplicaciones que pueden extenderse al retail y otros servicios urbanos.
Robots capaces de percibir y adaptarse.
Integramos visión artificial, sensado, robótica y simulación para desarrollar sistemas que puedan comprender mejor su entorno e interactuar físicamente con él.
Nuestro objetivo es avanzar desde robots programados para tareas rígidas hacia sistemas cada vez más flexibles y adaptativos.

NUAR — Next Use of Automation & Robotics — nace con una idea sencilla: llevar la robótica más allá de las fábricas.
Desarrollamos sistemas robóticos autónomos capaces de percibir su entorno, manipular productos y realizar tareas en espacios urbanos, comenzando por aplicaciones en hostelería, retail y servicios.
NUAR combina una visión de futuro con más de 20 años de experiencia de su equipo en ingeniería, automatización, diseño mecánico y desarrollo de maquinaria.
Nuestro desarrollo combina ingeniería, robótica e IA en un proceso continuo de construcción, experimentación y validación. Cada prueba nos permite mejorar las capacidades del sistema y avanzar hacia una plataforma robótica más autónoma, flexible y adaptable
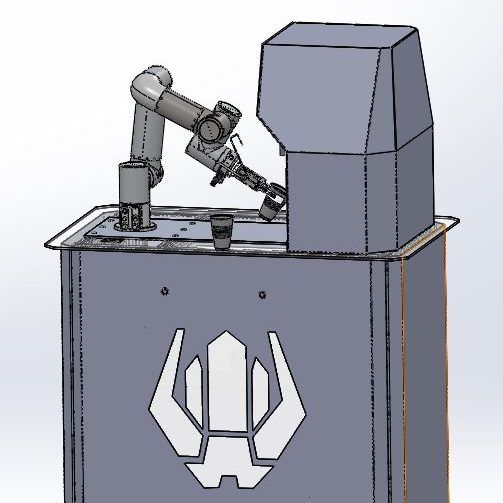
Partimos de necesidades reales del entorno para definir tareas, casos de uso y los requisitos mecánicos, electrónicos y funcionales del sistema.
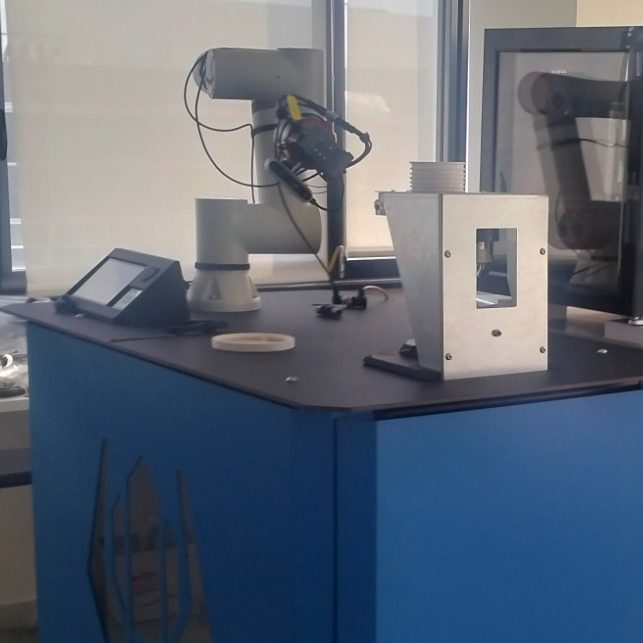
Integramos robótica, visión, sensado y software para convertir los conceptos en prototipos funcionales que podemos probar en el mundo real.
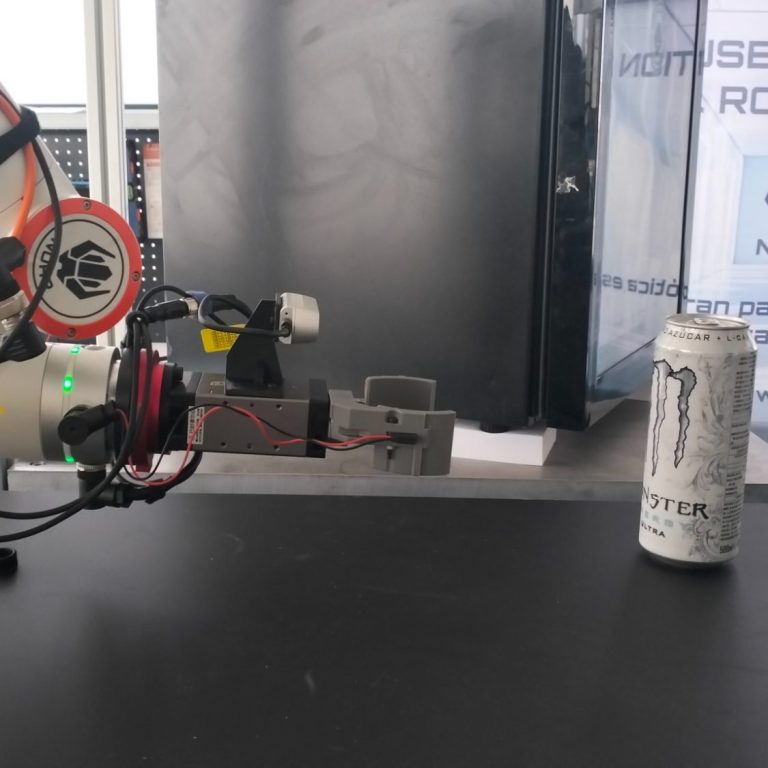
Sometemos el sistema a tareas y situaciones reales, registrando datos de movimiento, visión e interacción física para evaluar su comportamiento.
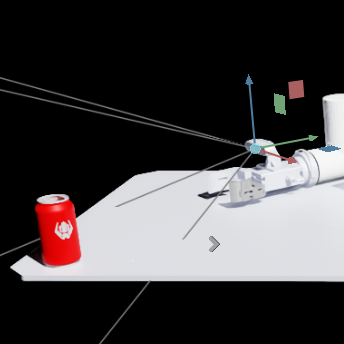
Utilizamos los datos obtenidos en cada prueba para mejorar el comportamiento del robot y desarrollar sistemas cada vez más autónomos y adaptativos.
Necesitamos su consentimiento para cargar las traducciones
Utilizamos un servicio de terceros para traducir el contenido del sitio web que puede recopilar datos sobre su actividad. Por favor revise los detalles en la política de privacidad y acepte el servicio para ver las traducciones.