
admin@nuarsl.com +34 641259921
admin@nuarsl.com +34 641259921
Nuestro objetivo no es simplemente incorporar robots donde antes había personas, sino demostrar que la robótica puede generar valor: aumentando la productividad, mejorando la eficiencia y haciendo posibles nuevas formas de prestar servicios.
Nuestro MVP utiliza tareas de manipulación y dispensación como entorno de experimentación para desarrollar las capacidades fundamentales de un sistema de Robótica Urbana.
Buscamos construir una plataforma capaz de percibir su entorno, manipular diferentes productos y ejecutar tareas de forma cada vez más autónoma, eficiente y flexible.
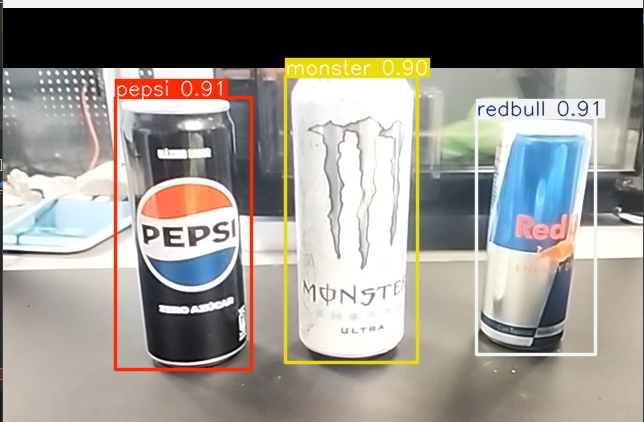
Identificamos y localizamos productos para que el robot pueda actuar en función de lo que realmente ocurre en su entorno.
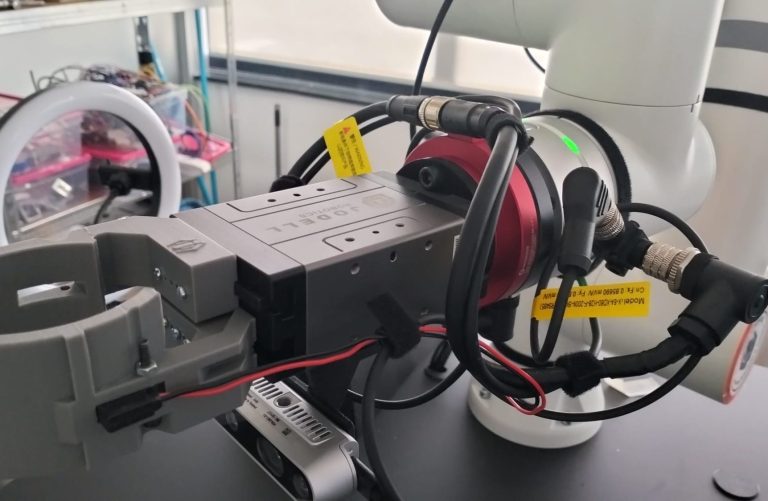
Desarrollamos estrategias de movimiento y agarre para realizar tareas de forma consistente, segura y eficiente.
Incorporamos información de fuerza y torque para entender qué ocurre durante la interacción física y mejorar cada operación.
Para NUAR, incorporar un robot solo tiene sentido si mejora la forma en que se realiza una actividad. El efecto WOW puede atraer la atención, pero el verdadero valor está en conseguir operaciones más productivas, eficientes y flexibles.
Aumentar la capacidad de servicio y permitir que las personas puedan concentrarse en actividades donde aportan mayor valor.
Optimizar cada operación reduciendo tiempos innecesarios, errores, desperdicios y uso de recursos.
Desarrollar una plataforma capaz de adaptarse progresivamente a diferentes productos, tareas y entornos.
El desarrollo de NUAR comenzó validando diferentes tareas de manipulación y dispensación mediante movimientos previamente definidos. Estas primeras pruebas nos permitieron comprobar la viabilidad de distintos casos de uso y, sobre todo, identificar qué capacidades necesitábamos incorporar para avanzar hacia un sistema más autónomo, flexible y eficiente.
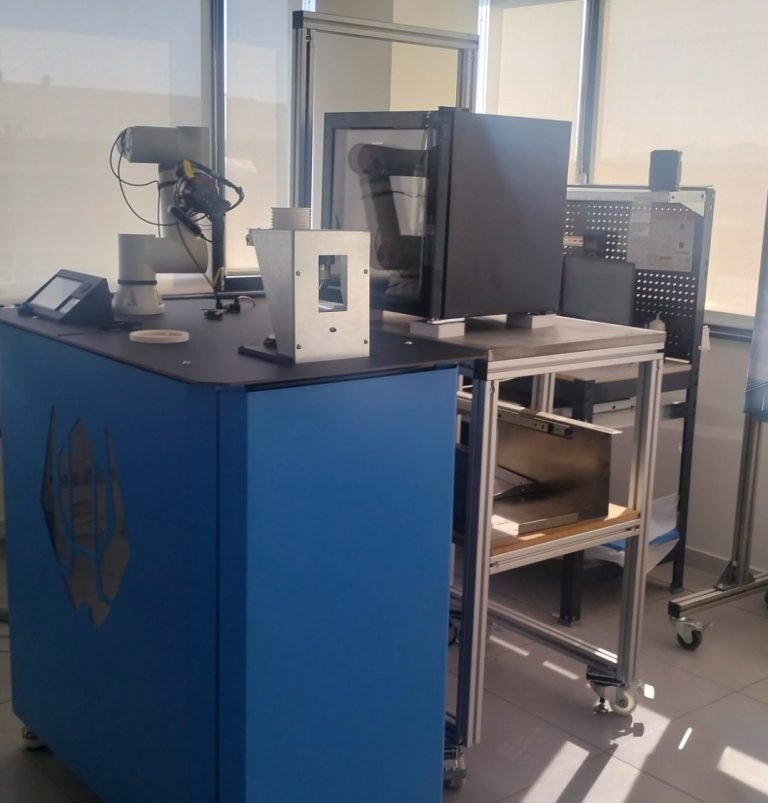
Nuestro robot toma un vaso del dispensador, lo coloca en la base y luego busca la botella de agua y lo sirve.
Y si servimos frutos secos? El robot toma una cuchara y le agrega al vaso frutos secos de una cubeta
Con una maquina de heados sencillas probamos como seria el proceso para su dispensado
Necesitamos su consentimiento para cargar las traducciones
Utilizamos un servicio de terceros para traducir el contenido del sitio web que puede recopilar datos sobre su actividad. Por favor revise los detalles en la política de privacidad y acepte el servicio para ver las traducciones.